-
-
0 Komentar

Swiss Rilis Robot Tangan Mirip ‘Thing’ dari The Addams Family: Statistik Pengujian dan Inovasi Teknologi
Swiss Rilis Robot Tangan Mirip ‘Thing’ dari The Addams Family menjadi sorotan di dunia robotika, menandai langkah penting dalam pengembangan teknologi manipulasi yang dapat menembus ruang terbatas.
Perkenalan Inovasi Robotik Swiss
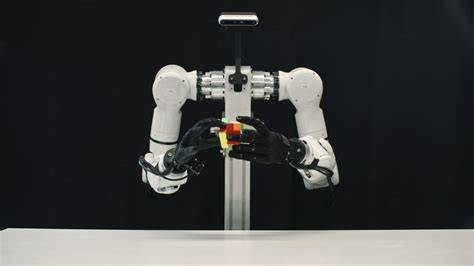
Swiss Rilis Robot Tangan Mirip ‘Thing’ dari The Addams Family dibangun oleh tim peneliti di ETH Zurich, sebuah universitas terkemuka di Swiss. Robot ini dirancang untuk meniru gerakan tangan manusia dengan jarinya yang dapat berputar, mirip karakter “Thing” yang terkenal di The Addams Family. Dalam video yang dipublikasikan di YouTube, robot tangan ini menampilkan gerakan yang memukau, memutar jari-jari dan menyesuaikan posisinya dengan presisi tinggi.
Desain tangan robotik ini mengadopsi ukuran jari yang setara dengan jari manusia, memungkinkan interaksi yang lebih natural dengan objek berukuran manusia. Peneliti menekankan bahwa tangan ini dapat dipasang pada platform robotik yang sudah ada, sehingga tidak perlu merancang ulang struktur jari. Hal ini membuka peluang bagi integrasi cepat ke dalam sistem robotik komersial yang sudah tersedia di pasar.
Tujuan dan Potensi Aplikasi
Swiss Rilis Robot Tangan Mirip ‘Thing’ dari The Addams Family bertujuan untuk memecahkan masalah ruang terbatas. Robot ini dapat dikirim ke area yang sulit dijangkau oleh tubuh manusia atau robot tradisional, memegang dan memindahkan objek di dalam ruang sempit, serta mengembalikan dirinya ke posisi semula setelah tugas selesai. Robert Katzschmann, pakar robotika, menegaskan bahwa kemampuan ini akan sangat berguna di lingkungan industri, medis, dan eksplorasi ruang angkasa.
Dalam konteks industri, robot tangan ini dapat digunakan untuk perbaikan mesin di dalam ruang kerja yang sempit, mengurangi kebutuhan akan pekerja manusia yang harus masuk ke area berbahaya. Di bidang medis, kemampuan manipulasi presisi dapat membantu prosedur operasi minimal invasif, di mana alat harus dijangkau melalui ruang terbatas di tubuh pasien. Untuk misi luar angkasa, robot tangan ini dapat membantu astronot dalam perbaikan modul atau pengambilan sampel di luar kabin yang tidak dapat diakses secara langsung.
Metodologi Penelitian dan Hasil Uji
Swiss Rilis Robot Tangan Mirip ‘Thing’ dari The Addams Family didokumentasikan dalam sebuah pracetak yang dipublikasikan di arXiv. Penelitian ini mengeksplorasi cara menanamkan kemampuan manipulasi ke dalam tangan robot yang sudah tersedia secara komersial tanpa perlu merancang ulang jari. Peneliti utama, Amirhossein Kazemipour, menjelaskan bahwa gerakan yang ditampilkan robot terlihat canggung pada awalnya, namun sudah menunjukkan potensi dalam hal presisi dan fleksibilitas.
Uji coba pertama menampilkan robot melakukan gerakan berjalan, memutar jari-jari, dan memegang benda kecil. Meskipun gerakan awal masih terasa tidak sempurna, data menunjukkan bahwa robot dapat menyesuaikan posisi jari secara real-time berdasarkan sensor feedback. Hal ini menunjukkan bahwa sistem kontrol yang digunakan mampu mengatasi dinamika yang kompleks, membuka jalan bagi pengembangan robotik yang lebih adaptif di masa depan.
Pengaruh Terhadap Industri Robotika
Swiss Rilis Robot Tangan Mirip ‘Thing’ dari The Addams Family berpotensi mengubah paradigma dalam desain robotik. Dengan mengintegrasikan tangan ini ke dalam platform robot yang sudah ada, perusahaan dapat meningkatkan kemampuan manipulasi tanpa harus menginvestasikan biaya besar pada rekayasa ulang. Selain itu, kemampuan untuk menembus ruang terbatas membuka peluang pasar baru di sektor-sektor yang sebelumnya dianggap tidak layak secara teknis.
Penggunaan robot tangan ini juga dapat meningkatkan keselamatan kerja. Di lingkungan industri yang berpotensi berbahaya, robot dapat menggantikan manusia dalam tugas-tugas yang menuntut akses ke ruang sempit, mengurangi risiko cedera. Di bidang medis, penggunaan robot tangan yang presisi dapat mengurangi ketergantungan pada tenaga medis manusia, meminimalisir kesalahan prosedur, dan meningkatkan efisiensi perawatan pasien.
Perkembangan Masa Depan dan Tantangan
Walaupun Swiss Rilis Robot Tangan Mirip ‘Thing’ dari The Addams Family menunjukkan hasil yang menjanjikan, masih ada tantangan teknis yang perlu diatasi. Perbaikan pada algoritma kontrol, peningkatan kecepatan respons sensor, serta pengembangan material jari yang lebih ringan dan tahan lama menjadi fokus utama. Selain itu, integrasi dengan sistem AI yang dapat memprediksi gerakan dan menyesuaikan interaksi secara otomatis akan menjadi langkah selanjutnya dalam mengoptimalkan kinerja robot ini.
Penelitian lanjutan juga akan meneliti kemampuan robot dalam menyesuaikan diri dengan berbagai bentuk dan ukuran objek. Hal ini penting agar robot dapat beroperasi di lingkungan yang tidak terstruktur, seperti ruang kerja industri yang terus berubah. Dengan demikian, Swiss Rilis Robot Tangan Mirip ‘Thing’ dari The Addams Family dapat bertransformasi menjadi solusi yang lebih fleksibel dan adaptif.
Kesimpulan
Swiss Rilis Robot Tangan Mirip ‘Thing’ dari The Addams Family menandai langkah maju dalam pengembangan robotik manipulasi. Dengan desain yang meniru tangan manusia, kemampuan menembus ruang terbatas, serta potensi integrasi ke platform yang sudah ada, robot ini membuka peluang baru di industri, medis, dan eksplorasi luar angkasa. Meskipun masih ada tantangan teknis, penelitian ini menunjukkan bahwa masa depan robotik akan semakin dekat dengan kebutuhan manusia akan manipulasi presisi dan fleksibilitas.
Disclaimer: This article was automatically rewritten by AI based on the original news source, without altering the facts of the original article.
